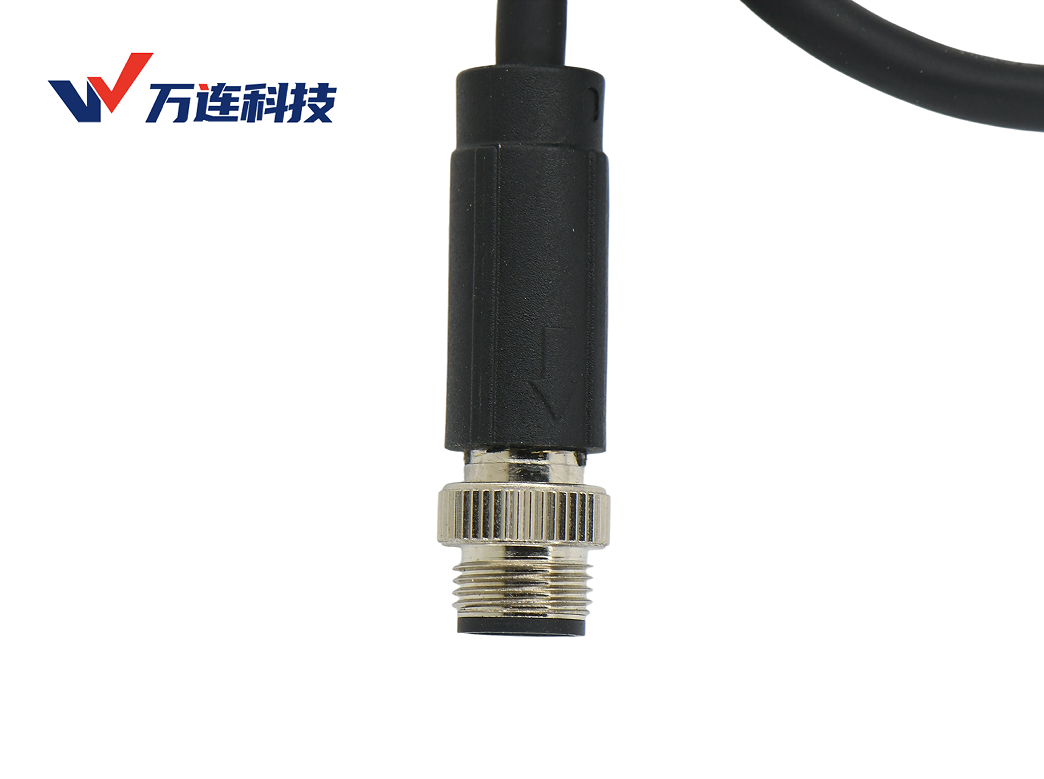
视觉机械臂调试时,相机画面正常,识别结果准确,可进入连续抓取后,却偶尔出现图像卡顿、定位滞后。排查这类问题,除了相机参数和控制程序,还应关注一处容易被忽略的环节:连接相机与控制端的线束,能否适应关节反复运动。
对于视觉抓取,线束的价值不只是“接通千兆”,而是机械臂运动起来以后,仍能稳定承载相机输出的数据流。
图像传得及时,定位才有意义
相机完成拍摄,并不意味着机械臂已经获得可用的定位信息。图像还要经过传输、识别和处理,才能转化为抓取指令。在输送带等动态场景中,工件不会停下来等待。
假设工件以每秒一米的速度移动,十毫秒的时间偏差就对应十毫米的位移。这个例子并非指线束会产生固定传输时延,而是说明视觉系统对链路抖动敏感。线束带来的常见问题不是恒定延迟,而是弯折诱发间歇性丢包、重传,带来随机的时间抖动,这类抖动很难通过程序补偿。
相机的分辨率、帧率和像素格式决定了数据量。如果传输链路出现瓶颈或异常,单纯提高相机性能,并不能解决问题。
高柔结构,要保护的不只是导体
机械臂内部空间有限,线束需要随关节反复弯折。线缆没有断芯,并不代表高速传输性能没有变化。长期循环弯折会逐步改变内部线对绞合状态,带来阻抗、回波损耗和串扰劣化;端接位置应力位移,也会破坏屏蔽连续性。单次弹性弯折带来的扰动有限,疲劳累积才会催生偶发异常。
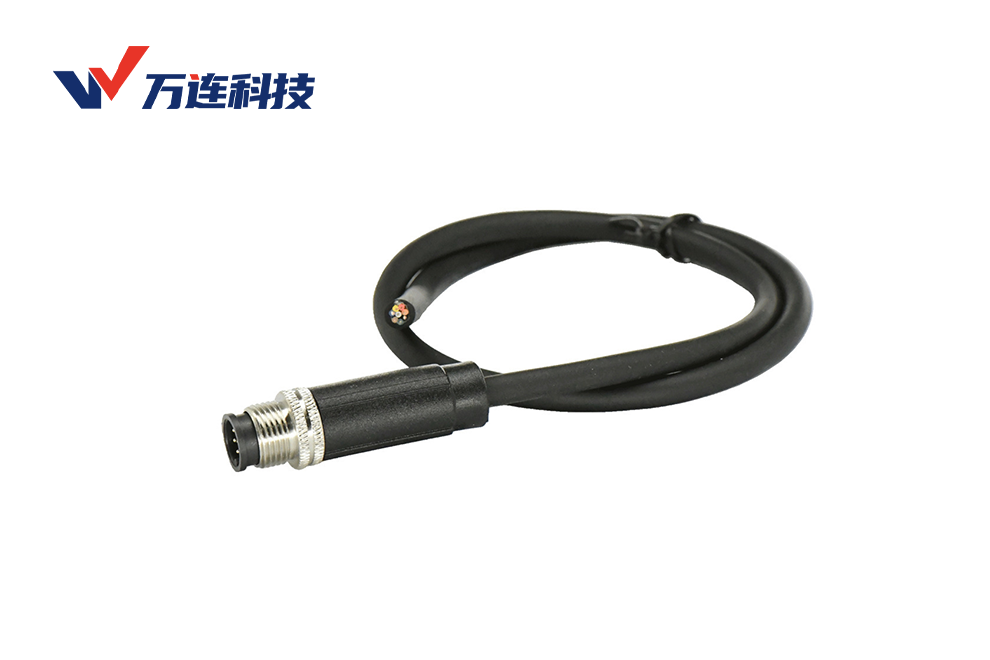
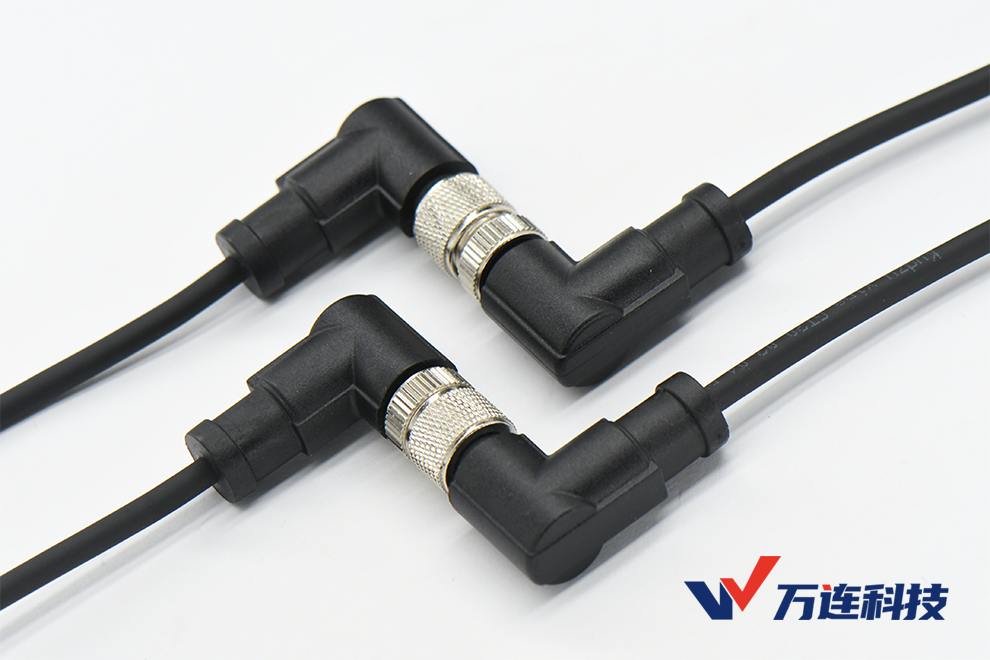
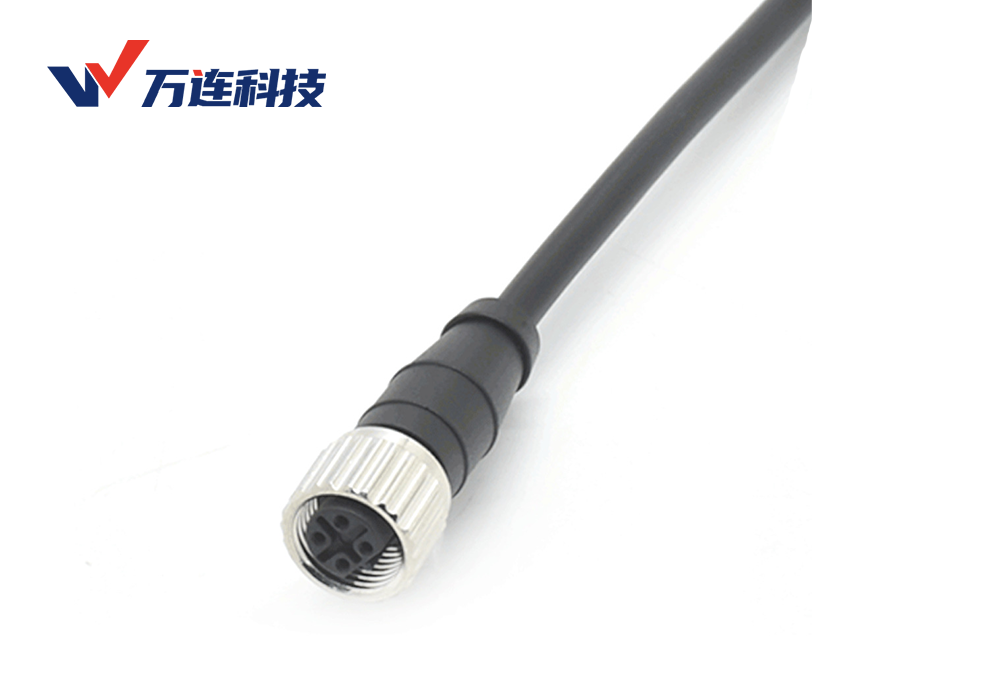
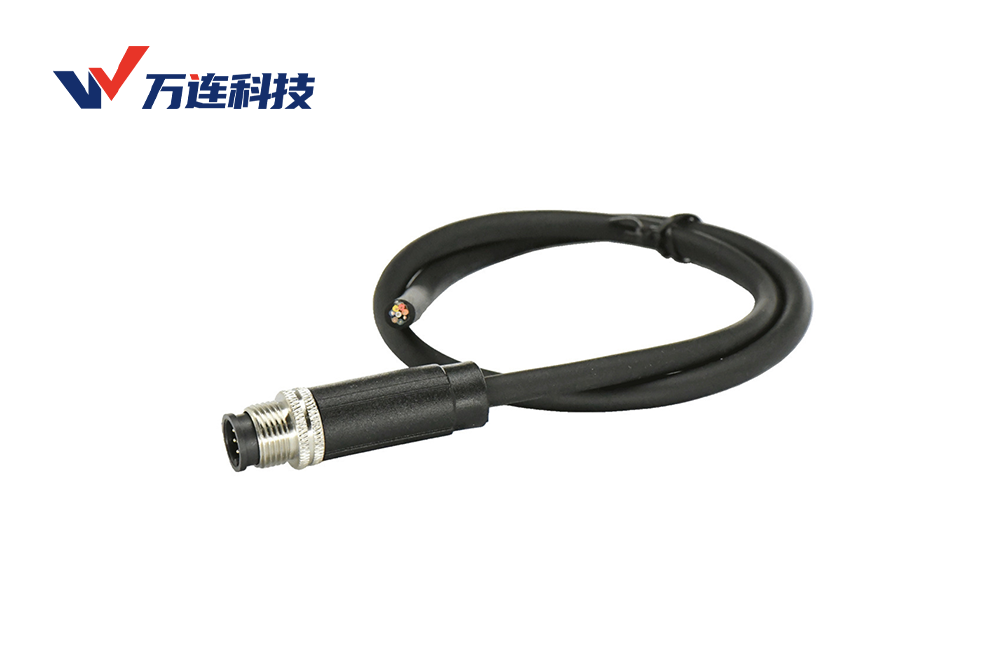
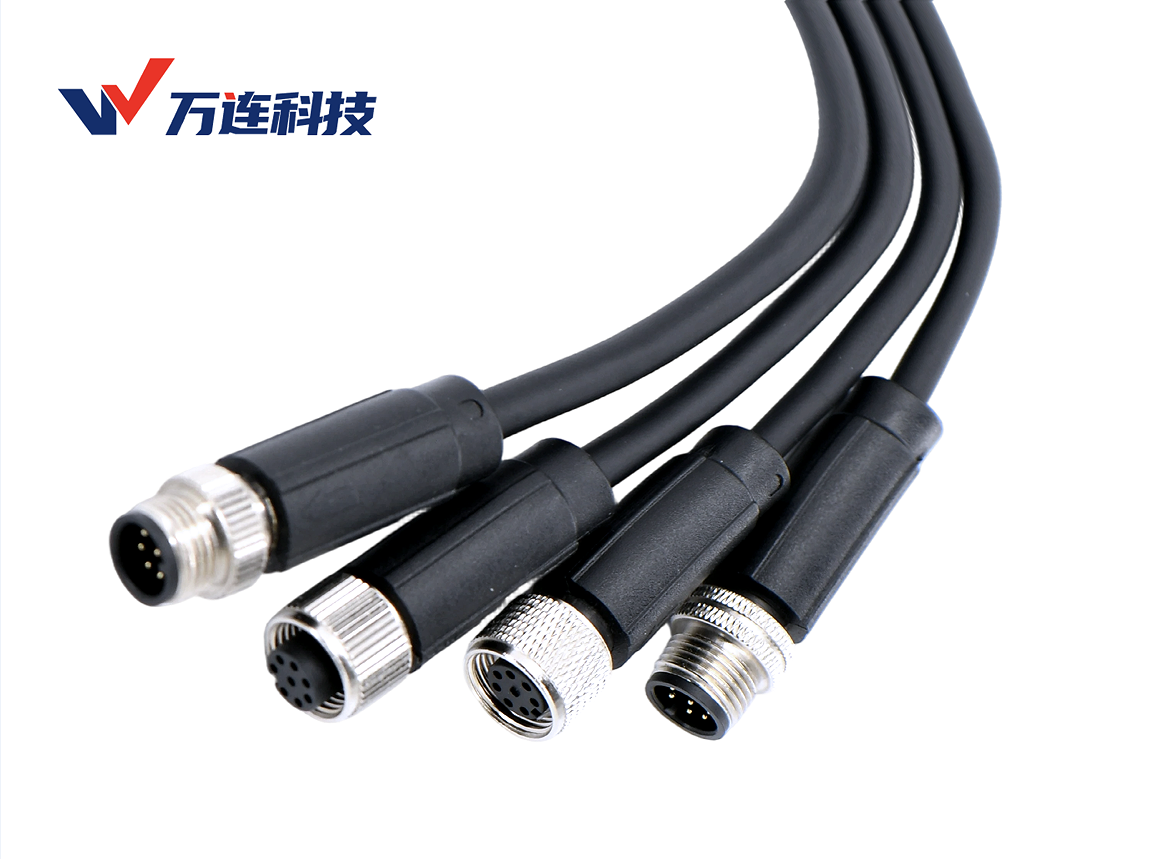
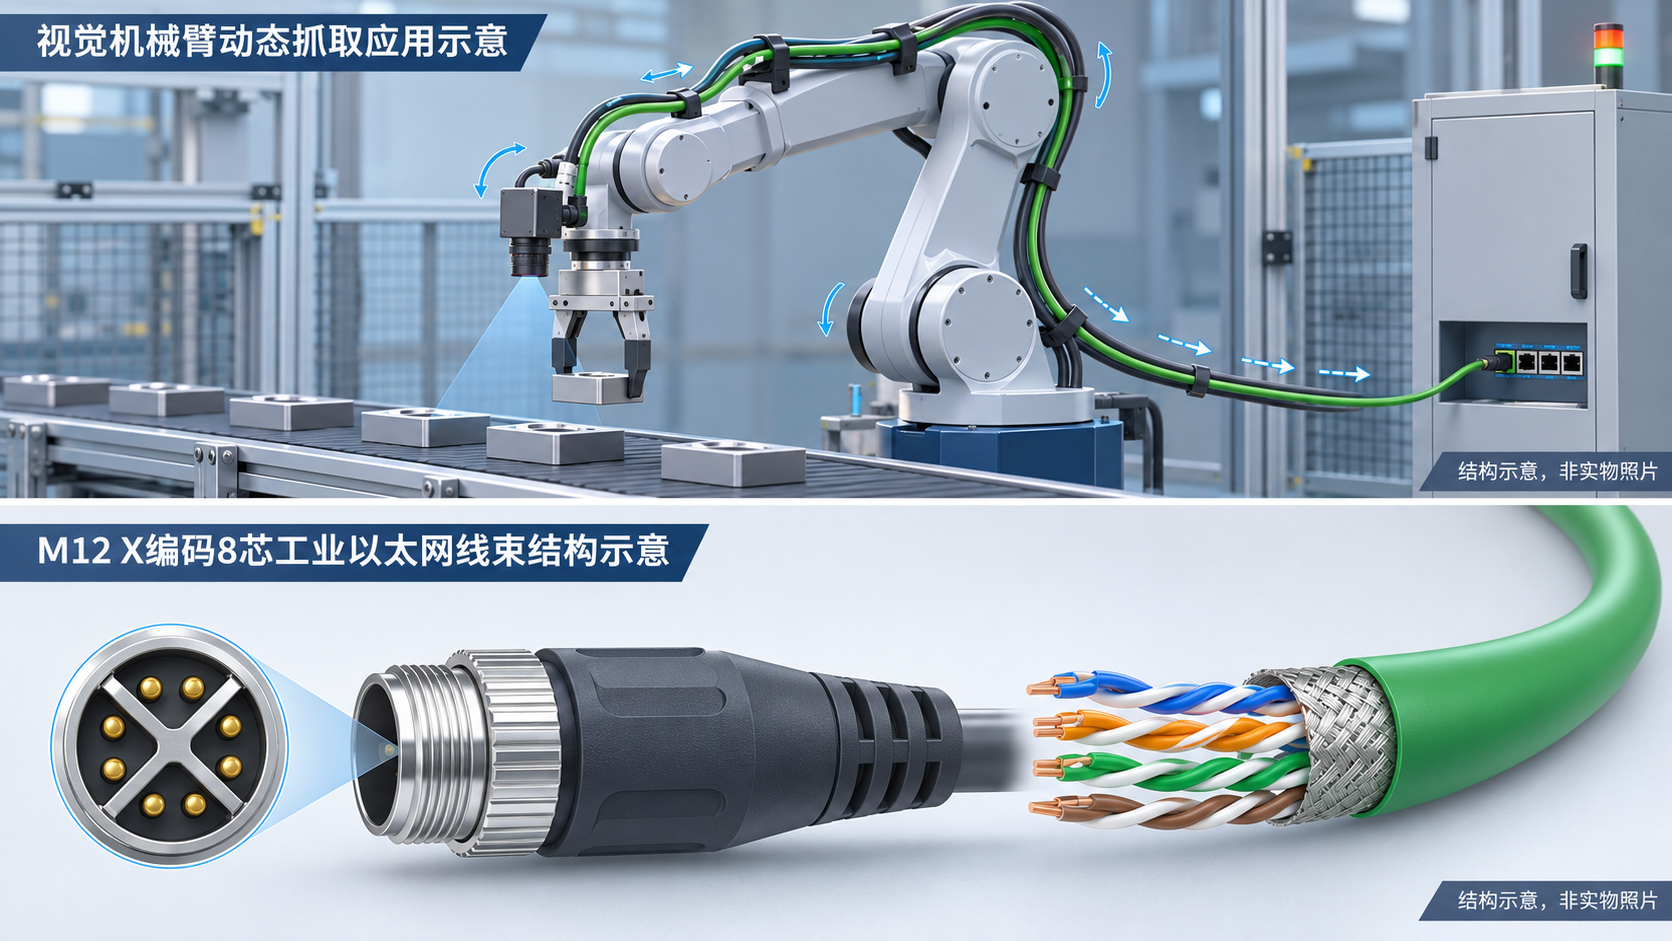
万连M12 X编码8芯高柔拖链线束采用受控绞距的双绞线对结构,配合尾部一体注塑固定,从线缆内部与端接位置应对运动带来的影响。
受控绞距可以降低线缆弯折时差分不平衡的敏感度,延缓线对解绞失效;尾部一体注塑属于应力释放结构,避免关节反复运动把应力集中在端接节点,减少线芯、屏蔽和端子之间的相对位移。
这些设计的意义,不只是让线缆弯得动,而是尽量让它弯折时,仍保持高速传输需要的结构条件。PUR外被则提供耐磨、耐油保护,应对拖链运行中的摩擦与车间油污。